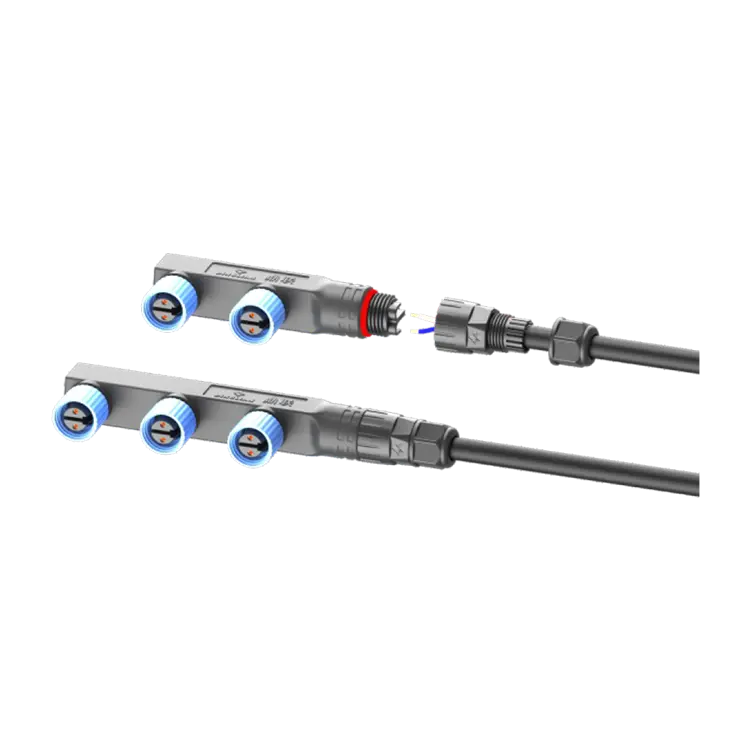
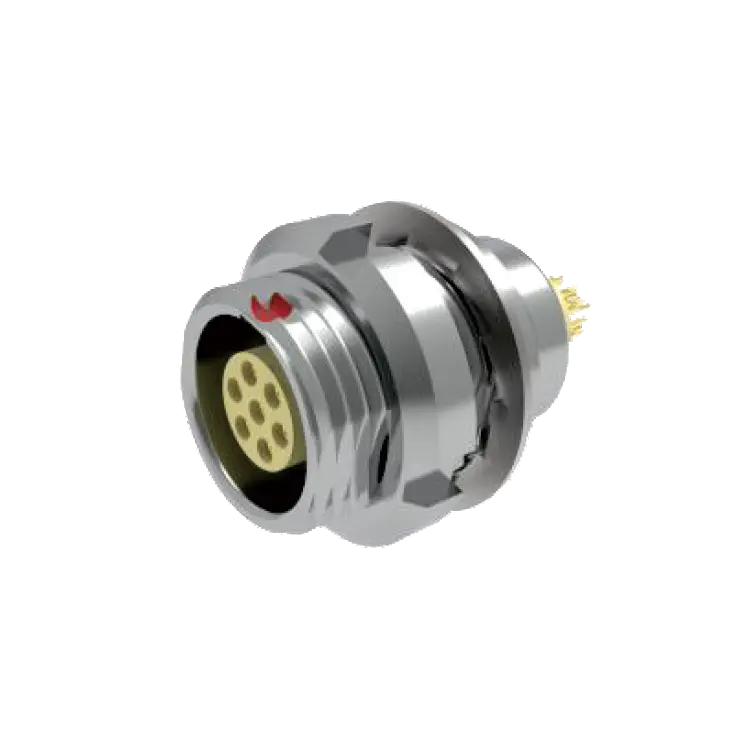
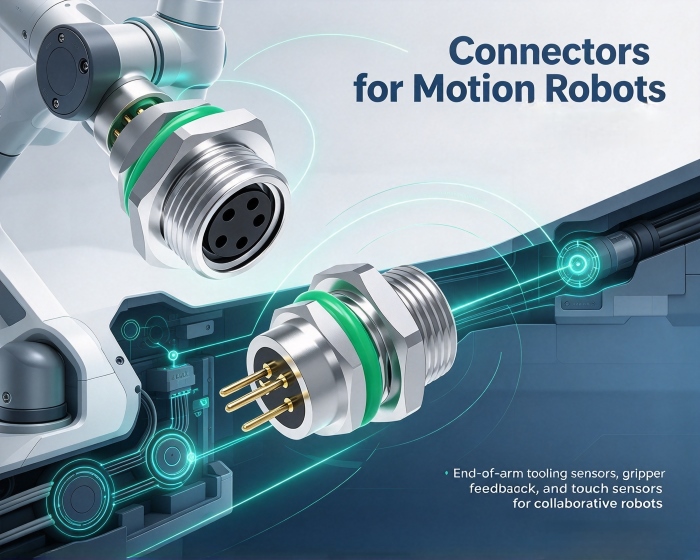
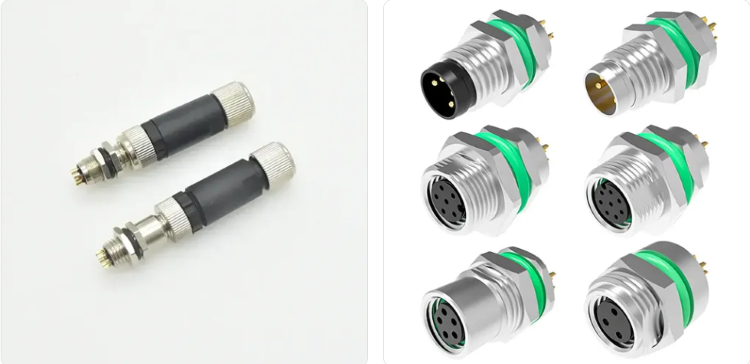
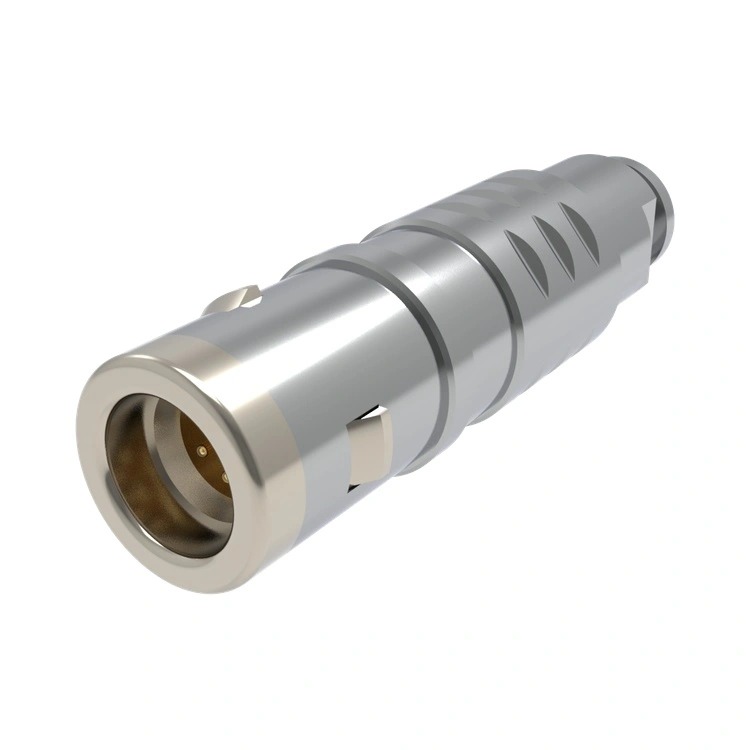
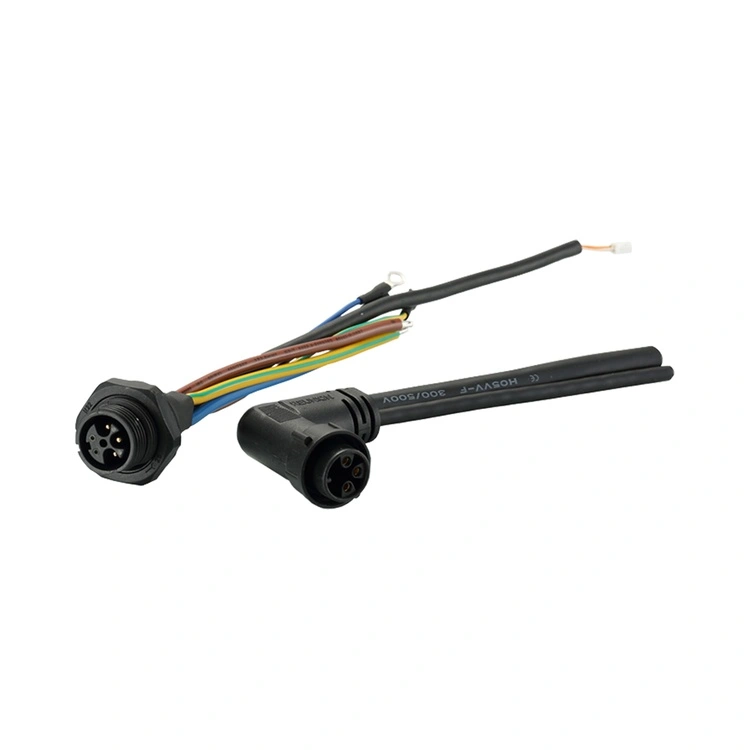
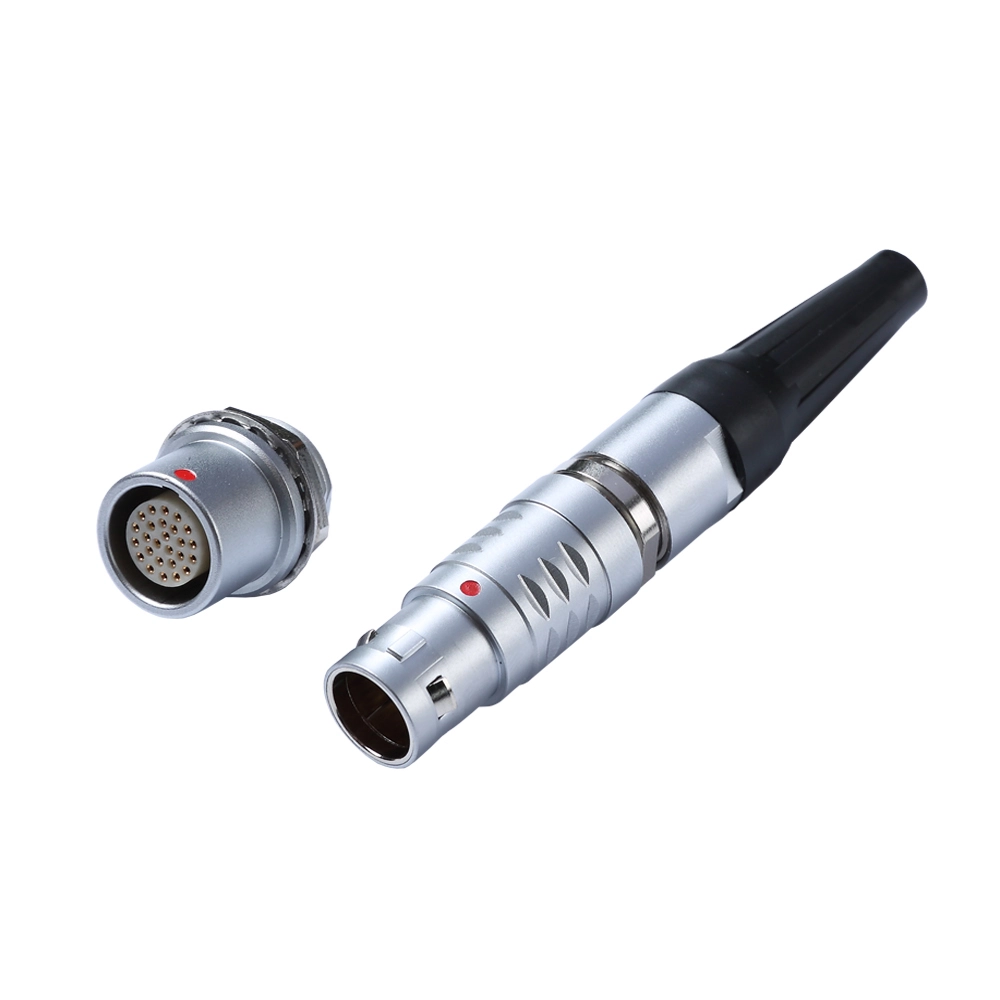
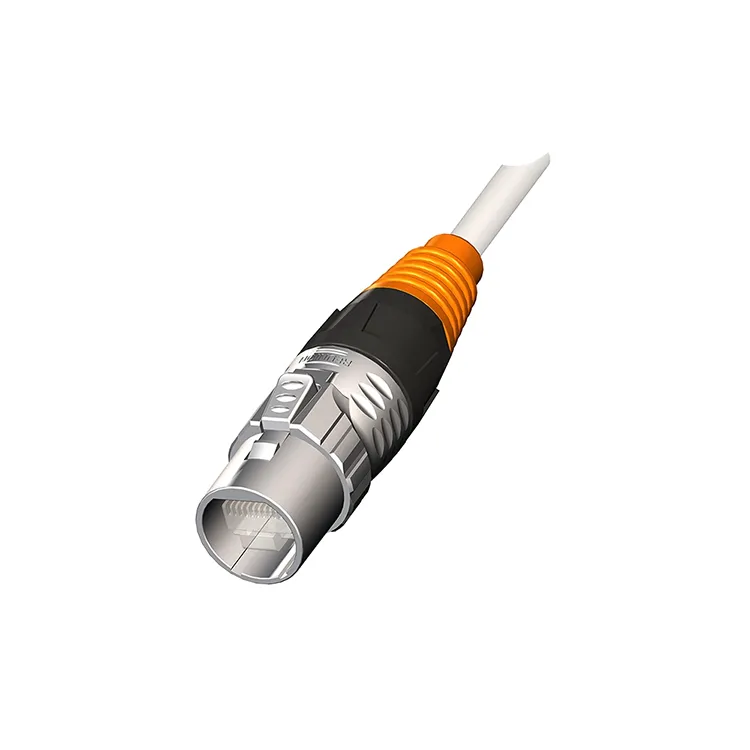
Ang mga joint ng high-speed motion robot ay nangangailangan ng three-dimensional, high-frequency na composite motion, at ang mga connector ay napapailalim sa tuluy-tuloy na vibration, torsion, at micro-motion wear. Ang mga tradisyunal na robot na pang-industriya ay may relatibong nakapirming mga trajectory sa pagpapatakbo, at ang kanilang mga konektor ay pangunahing gumagana bilang mga daanan ng kapangyarihan at signal; sa high-speed motion scenario, gayunpaman, ang kabiguan ay bihirang mangyari kaagad ngunit sa halip ay unti-unting naiipon sa patuloy na paggalaw. Ang lohika sa likod ng pagpiliconnectors para sa mga motion robotdapat na nakabatay sa pagkuha ng mga kinakailangan sa disenyo mula sa mga kondisyong ito sa pagpapatakbo.
Bakit Priyoridad ang Mechanical Reliability?
Sa mga kapaligiran na may tuluy-tuloy na panginginig ng boses, ang karaniwang friction-lock connectors ay maaaring makaranas ng progresibong pagluwag. Bahagyang lumilipat ang mga terminal sa panahon ng vibration, na nagiging sanhi ng unti-unting pagbaba ng presyon ng contact, na sa huli ay humahantong sa pagbagsak ng signal o pagkaputol ng kuryente.
Kasama sa mga feature ng disenyo na tumutugon sa isyung ito ang: positibong latching at pangalawang pagla-lock—gaya ng mekanismo ng Connector Position Assurance (CPA)—na gumagamit ng mga mekanikal na paghinto upang maiwasan ang aksidenteng pagkakatanggal ng terminal; at kalabisan na disenyo ng contact, kung saan ang dalawahang contact o dalawang independiyenteng contact ay nagpapanatili ng conductivity kahit na ang isang contact ay napuputol. Sa mga kritikal na lokasyon tulad ng magkasanib na mga module, ang mga mekanikal na tampok na pagiging maaasahan ay dapat na mauna kaysa sa iba pang mga pagsasaalang-alang. Para sa mga connector na ginagamit sa mga motion robot, ang vibration-resistant locking mechanism ay isang pangunahing kinakailangan sa tuluy-tuloy na mga application ng paggalaw.
Paano Tinitiyak ang Integridad ng Signal?
Ang pangangailangan para sa bandwidth ng data sa mga high-speed robotic system ay patuloy na tumataas. Ang real-time na vision processing, motion control, at environmental sensing ay lubos na pinagsama, kadalasang nangangailangan ng mga high-speed differential signal at mga linya ng kuryente na iruruta nang magkatulad sa loob ng mga compact joint.
Sa layout na ito, ang electromagnetic interference (EMI) ay isang pangunahing alalahanin. Nakakatulong ang mga shielding design na gumagamit ng controlled-impedance structures na bawasan ang signal attenuation at crosstalk sa pagitan ng signal at power lines. Sa servo-driven na mga application,mga konektor para sa mga motion robotdapat magdala ng mga agos ng ilang amperes habang pinapanatili ang malinaw na komunikasyon sa pamamagitan ng mga signal channel para sa mga encoder, sensor, at iba pang bahagi. Nakakamit ng mga hybrid connector ang electrical isolation at mechanical integration sa loob ng isang interface, na binabawasan ang pagiging kumplikado ng mga kable at ang bilang ng mga punto ng koneksyon.
Paano Dapat Gawin ang mga Trade-Off Tungkol sa Space Adaptation?
Ang panloob na espasyo sa loob ng mga robot joints ay medyo limitado. Kapag ang mga konektor ay pinagsama sa mga nakakulong na espasyo, maaari silang mapasailalim sa mga non-axial assembly stresses, na, sa paglipas ng panahon, ay maaaring magdulot ng deformation ng housing o terminal displacement.
Ang isang lumulutang na disenyo ay maaaring sumipsip ng displacement na dulot ng mga pagpapahintulot sa pagpupulong at mga panginginig ng boses sa pagpapatakbo, sa gayon ay binabawasan ang epekto ng mga stress ng pagpupulong sa mga terminal. Ang mga solusyon na may makitid na pitch at mababang profile ay direktang angkop para sa mga compact na espasyo, na pinapaliit ang sapilitang pagpupulong dahil sa mga hadlang sa espasyo. Kapag natugunan na ang unang dalawang pamantayan, piliin ang pinakasimpleng solusyon na posible. Angkopmga konektor para sa mga motion robotsa limitadong espasyo ay nangangailangan ng balanse sa pagitan ng pagiging maaasahan at pagiging compact.
Paano Dapat Isagawa ang Pagpapatunay Pagkatapos ng Pagpili?
Kapag kumpleto na ang pagpili, inirerekumenda na kumpirmahin sa supplier kung ang produkto ay sumailalim sa dynamic na pagsubok sa buhay, kabilang ang data ng pagganap sa ilalim ng vibration, torsion, at composite motion na mga kondisyon. Ang mga static na electrical parameter ay isang panimulang punto lamang; ang pagiging maaasahan sa ilalim ng mga dynamic na kondisyon ng pagpapatakbo ay ang pangunahing sukatan para samga konektor para sa mga motion robot.
Tungkol sa Amin
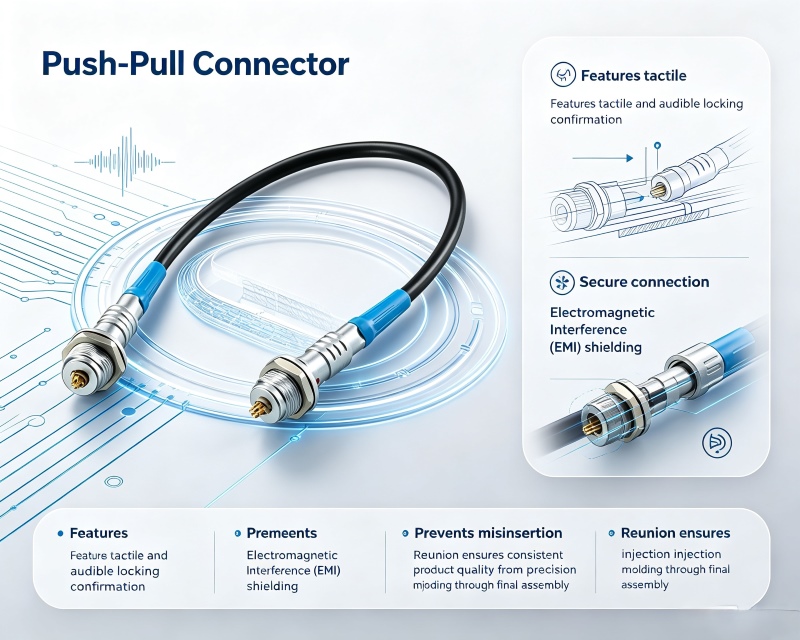
Ang Reunion ay may malawak na karanasan sa push-pull self-locking connectors. Ang mekanismo ng locking na lumalaban sa vibration at compact na disenyo nito ay tumutugon sa pagiging maaasahan ng makina at mga kinakailangan sa pagtitipid ng espasyo ng mga high-speed motion robot. Ang pagpili ng connector batay sa mga senaryo ng pagkabigo ay nagbibigay ng mas tumpak na pagtutugma sa mga aktwal na pangangailangan kaysa sa simpleng paghahambing ng mga detalye.
Gumagamit kami ng cookies para mag-alok sa iyo ng mas magandang karanasan sa pagba-browse, pag-aralan ang trapiko sa site at i-personalize ang content. Sa paggamit ng site na ito, sumasang-ayon ka sa aming paggamit ng cookies. Patakaran sa Privacy